21年專注傳動技術(shù)
動力傳動與控制解決專家!
21年專注傳動技術(shù)
動力傳動與控制解決專家!
步進電動機的介紹與分類
步進電動機又叫步進電機是將電脈沖激勵信號轉(zhuǎn)換成相應(yīng)的角位移或線位移的離散值控制電動機,這種電動機每當輸入一個電脈沖就動一步,所以又稱脈沖電動機。
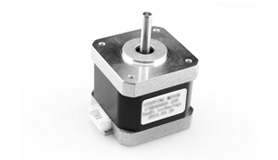
步進電動機的驅(qū)動電源由變頻脈沖信號源、脈沖分配器及脈沖放大器組成,由此驅(qū)動電源向電機繞組提供脈沖電流。步進電動機的運行性能決定于電機與驅(qū)動電源間的良好配合。
步進電機的優(yōu)點是沒有累積誤差,結(jié)構(gòu)簡單,使用維修方便,制造成本低,步進電動機帶動負載慣量的能力大,適用于中小型機床和速度精度要求不高的地方,缺點是效率較低,發(fā)熱大,有時會“失步”。
機電式步進電動機
機電式步進電動機由鐵心、線圈、齒輪機構(gòu)等組成。螺線管線圈通電時將產(chǎn)生磁力,推動其鐵心心子運動,通過齒輪機構(gòu)使輸出軸轉(zhuǎn)動一角度,通過抗旋轉(zhuǎn)齒輪使輸出轉(zhuǎn)軸保持在新的工作位置;線圈再通電,轉(zhuǎn)軸又轉(zhuǎn)動一角度,依次進行步進運動。
磁電式步進電動機
磁電式步進電動機其結(jié)構(gòu)簡單,可靠性高,價格低廉,應(yīng)用廣泛。主要有永磁式、磁阻式和混合式。
(1)永磁式步進電動機。其轉(zhuǎn)子有永磁體的磁極,在氣隙中產(chǎn)生極性交替磁場,定子由四相繞組組成。當A相繞組通電時,轉(zhuǎn)子將轉(zhuǎn)向該相繞組所確定的磁場方向。當A相斷電、B相繞組被通電勵磁時,就產(chǎn)生一個新的磁場方向,這時,轉(zhuǎn)子就轉(zhuǎn)動一角度而位于新的磁場方向上,被勵磁相的順序決定了轉(zhuǎn)子轉(zhuǎn)動方向。若定子勵磁的變化太快,轉(zhuǎn)子將不能和定子磁場方向的變化保持一致,轉(zhuǎn)子即失步。起動頻率和運行頻率較低,是永磁式步進電動機的一個缺點。但永磁式步進電動機消耗功率較小,效率較高。20世紀80年代初,出現(xiàn)了轉(zhuǎn)子是盤式的永磁盤式步進電動機,使步距角及工作頻率達到磁阻式步進電動機的水平。
(2)磁阻式步進電動機。其定、轉(zhuǎn)子鐵芯的內(nèi)外表面上設(shè)有按一定規(guī)律分布的相近齒槽,利用定、轉(zhuǎn)子鐵芯齒槽相對位置變化引起磁路磁阻的變化,從而產(chǎn)生轉(zhuǎn)矩。其轉(zhuǎn)子鐵芯由硅鋼片或軟磁材料做成,當定子某相被勵磁時,轉(zhuǎn)子將轉(zhuǎn)到使磁路磁阻最小的位置。當另一相被勵磁,轉(zhuǎn)子轉(zhuǎn)到另一位置,使磁路磁阻為最小時,電動機就停止轉(zhuǎn)動。這時,轉(zhuǎn)子轉(zhuǎn)過一個步距角θb,即式中N為轉(zhuǎn)子轉(zhuǎn)過一個齒距的運行拍數(shù);ZR為轉(zhuǎn)子齒數(shù)。
磁阻式步進電動機結(jié)構(gòu)形式較多。定子鐵芯有單段式、多段式;磁路有徑向、軸向;繞組相數(shù)有三相、四相、五相。磁阻式步進電動機步距角可做到1°~15°,甚至更小,精度容易保證,起動與運行頻率較高,但功耗較大,效率較低。
(3)混合式步進電動機。它的定、轉(zhuǎn)子鐵芯結(jié)構(gòu)與磁阻式步進電動機相似。轉(zhuǎn)子有永磁體在氣隙中產(chǎn)生單極性磁場,此磁場還被轉(zhuǎn)子上軟磁材料的齒槽調(diào)制。
混合式步進電動機兼有永磁式步進電動機與磁阻式步進電動機兩者的優(yōu)點,電動機步距角小,精度高,工作頻率高,且功耗小,效率高。
直線式步進電動機
有反應(yīng)式和索耶式兩類。索耶式直線步進電動機由靜止部分(稱為反應(yīng)板)和移動部分(稱動子)組成。反應(yīng)板由軟磁材料制成,在它上面均勻地開有齒和槽。電機的動子由永久磁鐵和兩個帶線圈的磁極A和B組成。動子是由氣墊支承,以消除在移動時的機械摩擦,使電機運行平穩(wěn)并提高定位精度。這種電機的最高移動速度可達1.5米/秒,加速度可達2g,定位精度可達20多微米。由兩臺索耶式直線步進電動機相互垂直組裝就構(gòu)成平面電動機。給x方向和y方向兩臺電機以不同組合的控制電流,就可以使電機在平面內(nèi)做任意幾何軌跡的運動。大型自動繪圖機就是把計算機和平面電動機組合在一起的新型設(shè)備。平面電動機也可用于激光剪裁系統(tǒng),其控制精度和分辨力可達幾十微米
首頁|關(guān)于我們|產(chǎn)品中心|新聞中心|行業(yè)應(yīng)用|技術(shù)服務(wù)|資料下載|聯(lián)系我們 
Copyright © 2002-2015 凌圣機電 版權(quán)所有 滬ICP備16000705號-1 網(wǎng)站地圖 RSS地圖
申明:上海凌圣作為擁有進出口資質(zhì)以及德國實體公司的貿(mào)易公司誠意提供以上產(chǎn)品,但是我們絕非此品牌在中國的辦事處,分公司或者總代理。請和我們一起堅守誠信經(jīng)營,互利共贏,拒絕虛假宣傳!